Figure F.03의 완전 자율 사다리 등반, 휴머노이드 현장 투입의 새 관문
Figure 창업자 Brett Adcock이 F.03의 완전 자율 사다리 등반 영상을 공개했다. 44초 영상과 5367개 좋아요를 받은 게시물은 보행 데모를 넘어 손·발 협응과 지각 기반 이동 제어가 관전점임을 보여준다.
원문: Figure F.03 climbs a ladder fully autonomously in a new humanoid mobility test 원문 보기 →

평지 보행 다음의 이동성 시험
휴머노이드 로봇이 공장과 위험 현장에 들어가려면 평지 보행보다 복잡한 구조물을 다뤄야 한다. Figure 창업자 Brett Adcock은 X에 "F.03 can now climb a ladder, fully autonomous"라고 썼다. 원문과 영상은 X 게시물에서 확인할 수 있다.
게시물 자체는 짧지만 신호는 분명하다. FxTwitter 기준 이 게시물은 2026년 8월 1일 15:30 UTC에 올라왔고, 약 44초 길이의 영상을 포함한다. 조회 시점에 좋아요는 5,367개, repost는 485개, 조회수는 약 399,941회였다. Figure_robot 계정도 이를 재공유했다. 이는 회사 공식 발표문보다 창업자 계정을 통한 능력 시연에 가깝다.
사다리 등반은 휴머노이드 이동성에서 까다로운 과제다. 발 디딤, 손잡이, 몸통 균형, 다음 rung의 위치 인식이 동시에 맞아야 하고, 한 번의 미끄러짐이 전체 동작 실패로 이어질 수 있다. 최근 로봇 연구에서도 ladder climbing은 perception과 whole-body control 오류에 민감한 작업으로 다뤄진다. 그래서 F.03 영상은 단순한 묘기가 아니라 산업 설비, 창고, 재난 대응 같은 환경에서 필요한 이동 범위를 넓히는 신호다.
Brett Adcock은 Figure의 제품·제조·자율성 진척을 자주 직접 공유한다. 다음 확인 지점은 반복성과 조건 범위다. 다른 각도의 사다리, 조명 변화, 불규칙한 rung, 보호 장비를 든 상태, 실패 후 복구까지 공개되어야 실제 현장 투입 가능성을 판단할 수 있다.
관련 기사

Figure F.03, 2시간 계단 반복 주행으로 휴머노이드 자율성 한계와 내구성 검증 착수
휴머노이드 경쟁에서 짧은 성공 장면보다 반복 시험 시간이 더 중요한 지표가 되고 있다. Brett Adcock은 F.03이 계단을 오르내리는 2시간 타임랩스를 공개했고, 영상은 69분 분량으로 게시됐다.
Figure, Helix 02로 거실 전체 정리 시연... 단일 neural system으로 locomotion과 manipulation 통합
Figure는 2026년 3월 9일 Helix 02가 거실 전체를 정리하는 새 시연을 공개했다. Figure에 따르면 이 system은 pixels에서 직접 전신을 제어하며, walking, tool use, object handling, real-time planning을 하나의 general-purpose architecture로 수행한다.
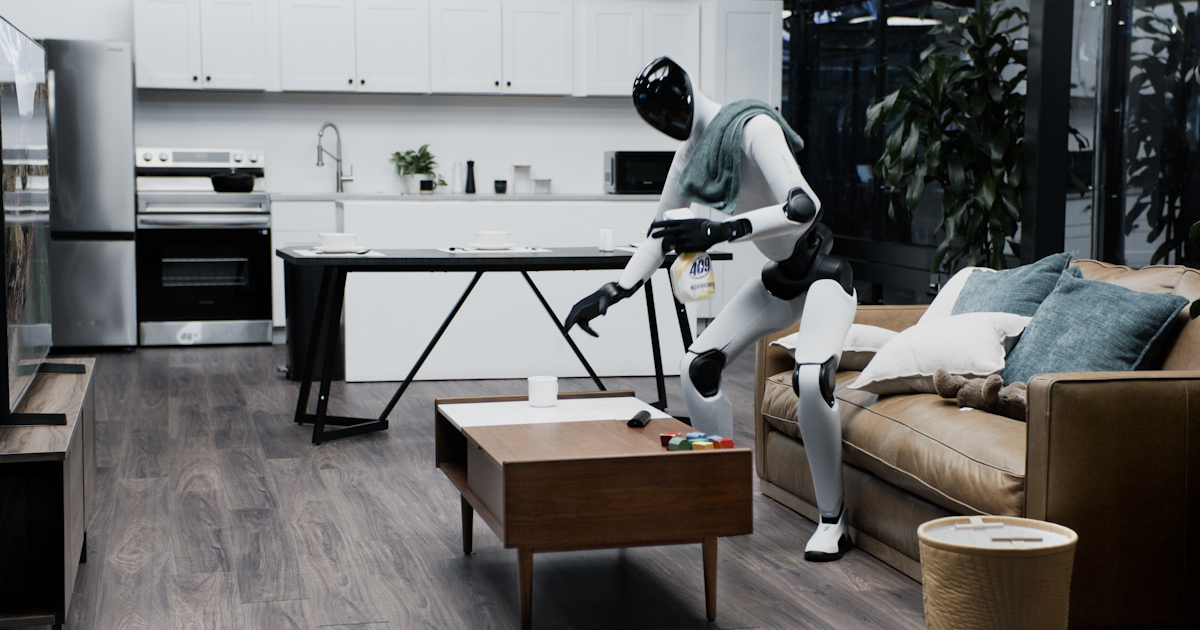
Figure, Helix 02 living room tidy 공개... 거실 정리를 fully autonomous로 수행
Figure는 March 9, 2026 X post와 공식 article에서 Helix 02가 living room을 fully autonomous로 정리하는 demo를 공개했다. January 27에 발표한 full-body autonomy 모델을 kitchen cleanup에서 living room tidy로 확장하면서, 홈 환경에서의 long-horizon loco-manipulation 역량을 더 구체적으로 보여줬다.